カスタマイズ
ロボットの数だけ、
答えがあります
XELAは、お客様のロボットのジオメトリ、配線、触覚要件に適合させるための柔軟なセンサー設計とインテグレーションサービスを提供しています。
標準的なuSkinモジュールの適応から新しいセンサーレイアウトの開発まで、当社のエンジニアリングチームが研究開発並びに一般商業用途の両方をサポートします。
カスタマイズオプション
センサーの形状、サイズ、および曲率
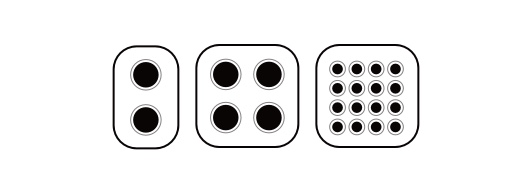
センシングポイントの配置と密度
保護ケーシングまたはカプセル化
用途に応じた表面層素材の選択
ハードウェアアグノスティックな設計
XELAはさまざまなロボットハンドやグリッパーへの統合を全面的にサポートします。
XELAの目標は、あらゆる設計のロボット向けの触覚センシングの実用化です。uSkinがロボットの手に適合するため、ロボット側の設計変更は必要ありません。
エンドエフェクタのCADデータをお送りいただければ、お客様のハードウェアへのuSkinの組み込み可否を評価・検討させていただきます。
uSkinは、パラレルグリッパーや3本指グリッパー、多指ロボットハンド、さらには特注品や開発中のエンドエフェクタなどに対応し、指先、指節、手のひら、その他の接触面に組み込むことが可能です。モジュールは小型で、センシング面が柔軟に形状に馴染むため、センサーに合わせてハンド自体を再設計する必要はほとんどありません。
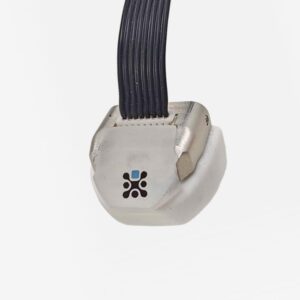
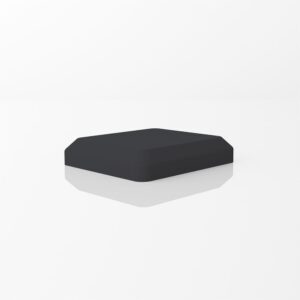
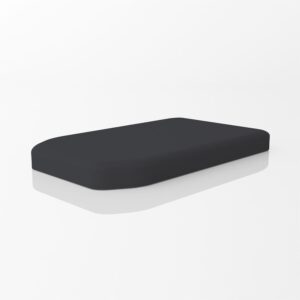
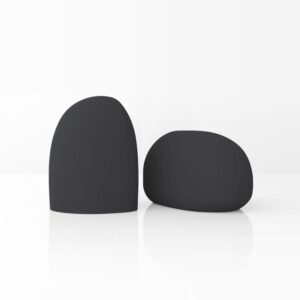
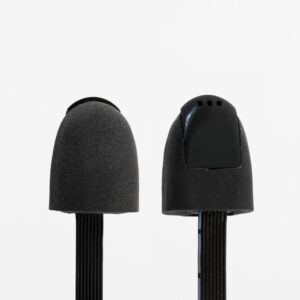
お客様のモデルがリストにない場合でも、カスタムフィットを構築できます
XELAは、お客様のロボットのジオメトリ、配線、触覚要件に適合させるための柔軟なセンサー設計とインテグレーションサービスを提供しています。