
Allegro Hand V4 Curved 対応
WONIK Robotics社製
省配線で1,472箇所の計測を実現
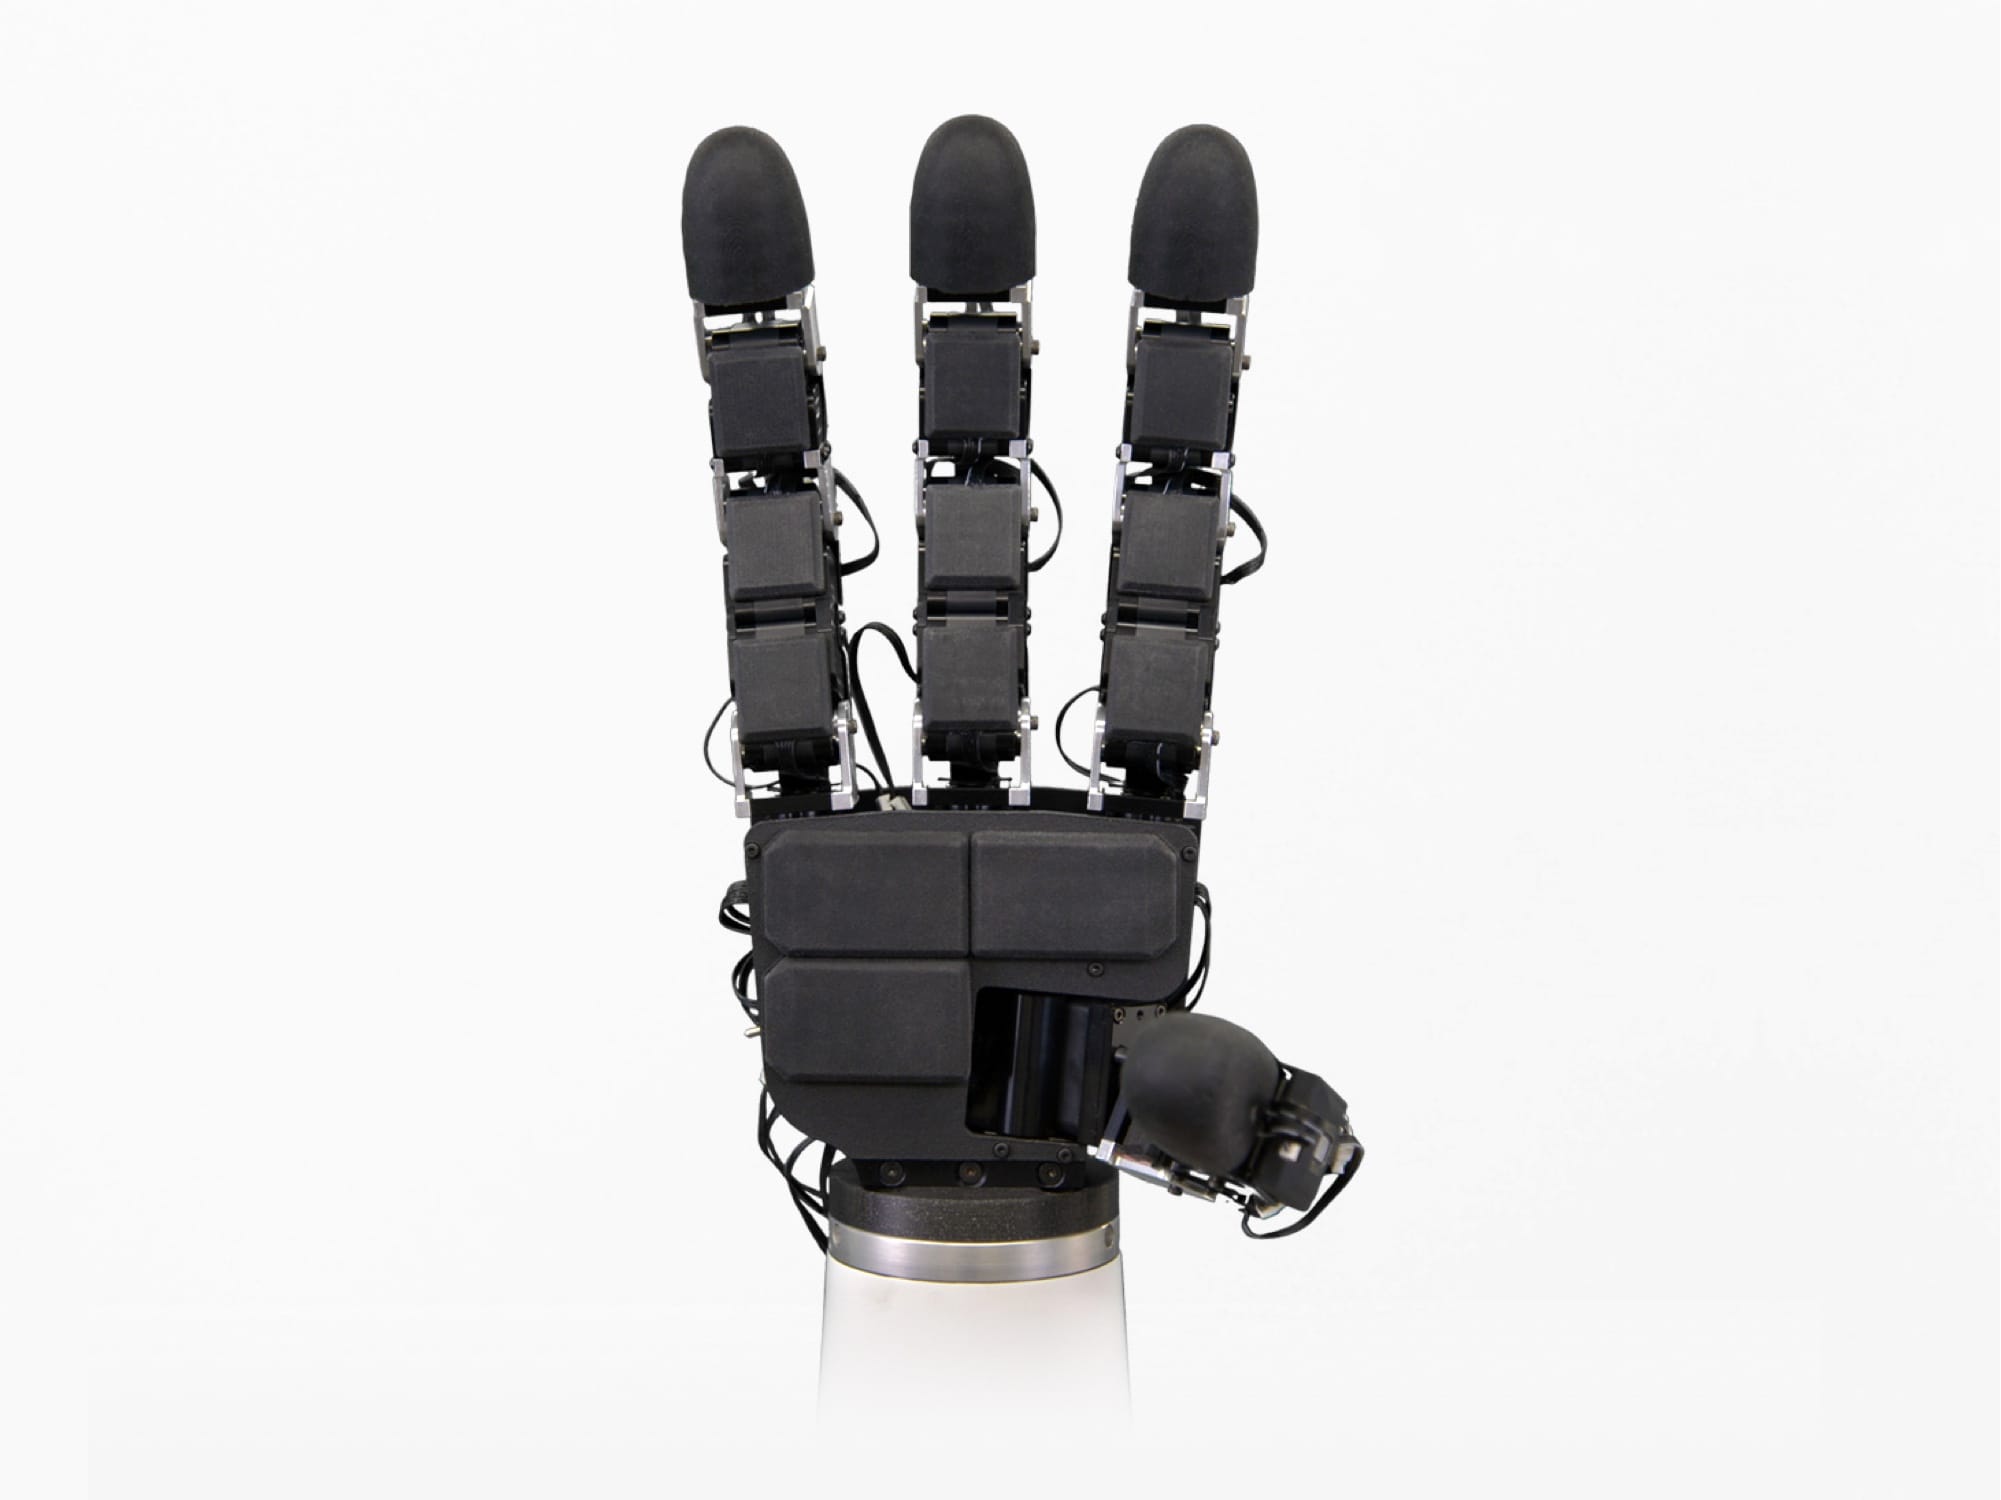
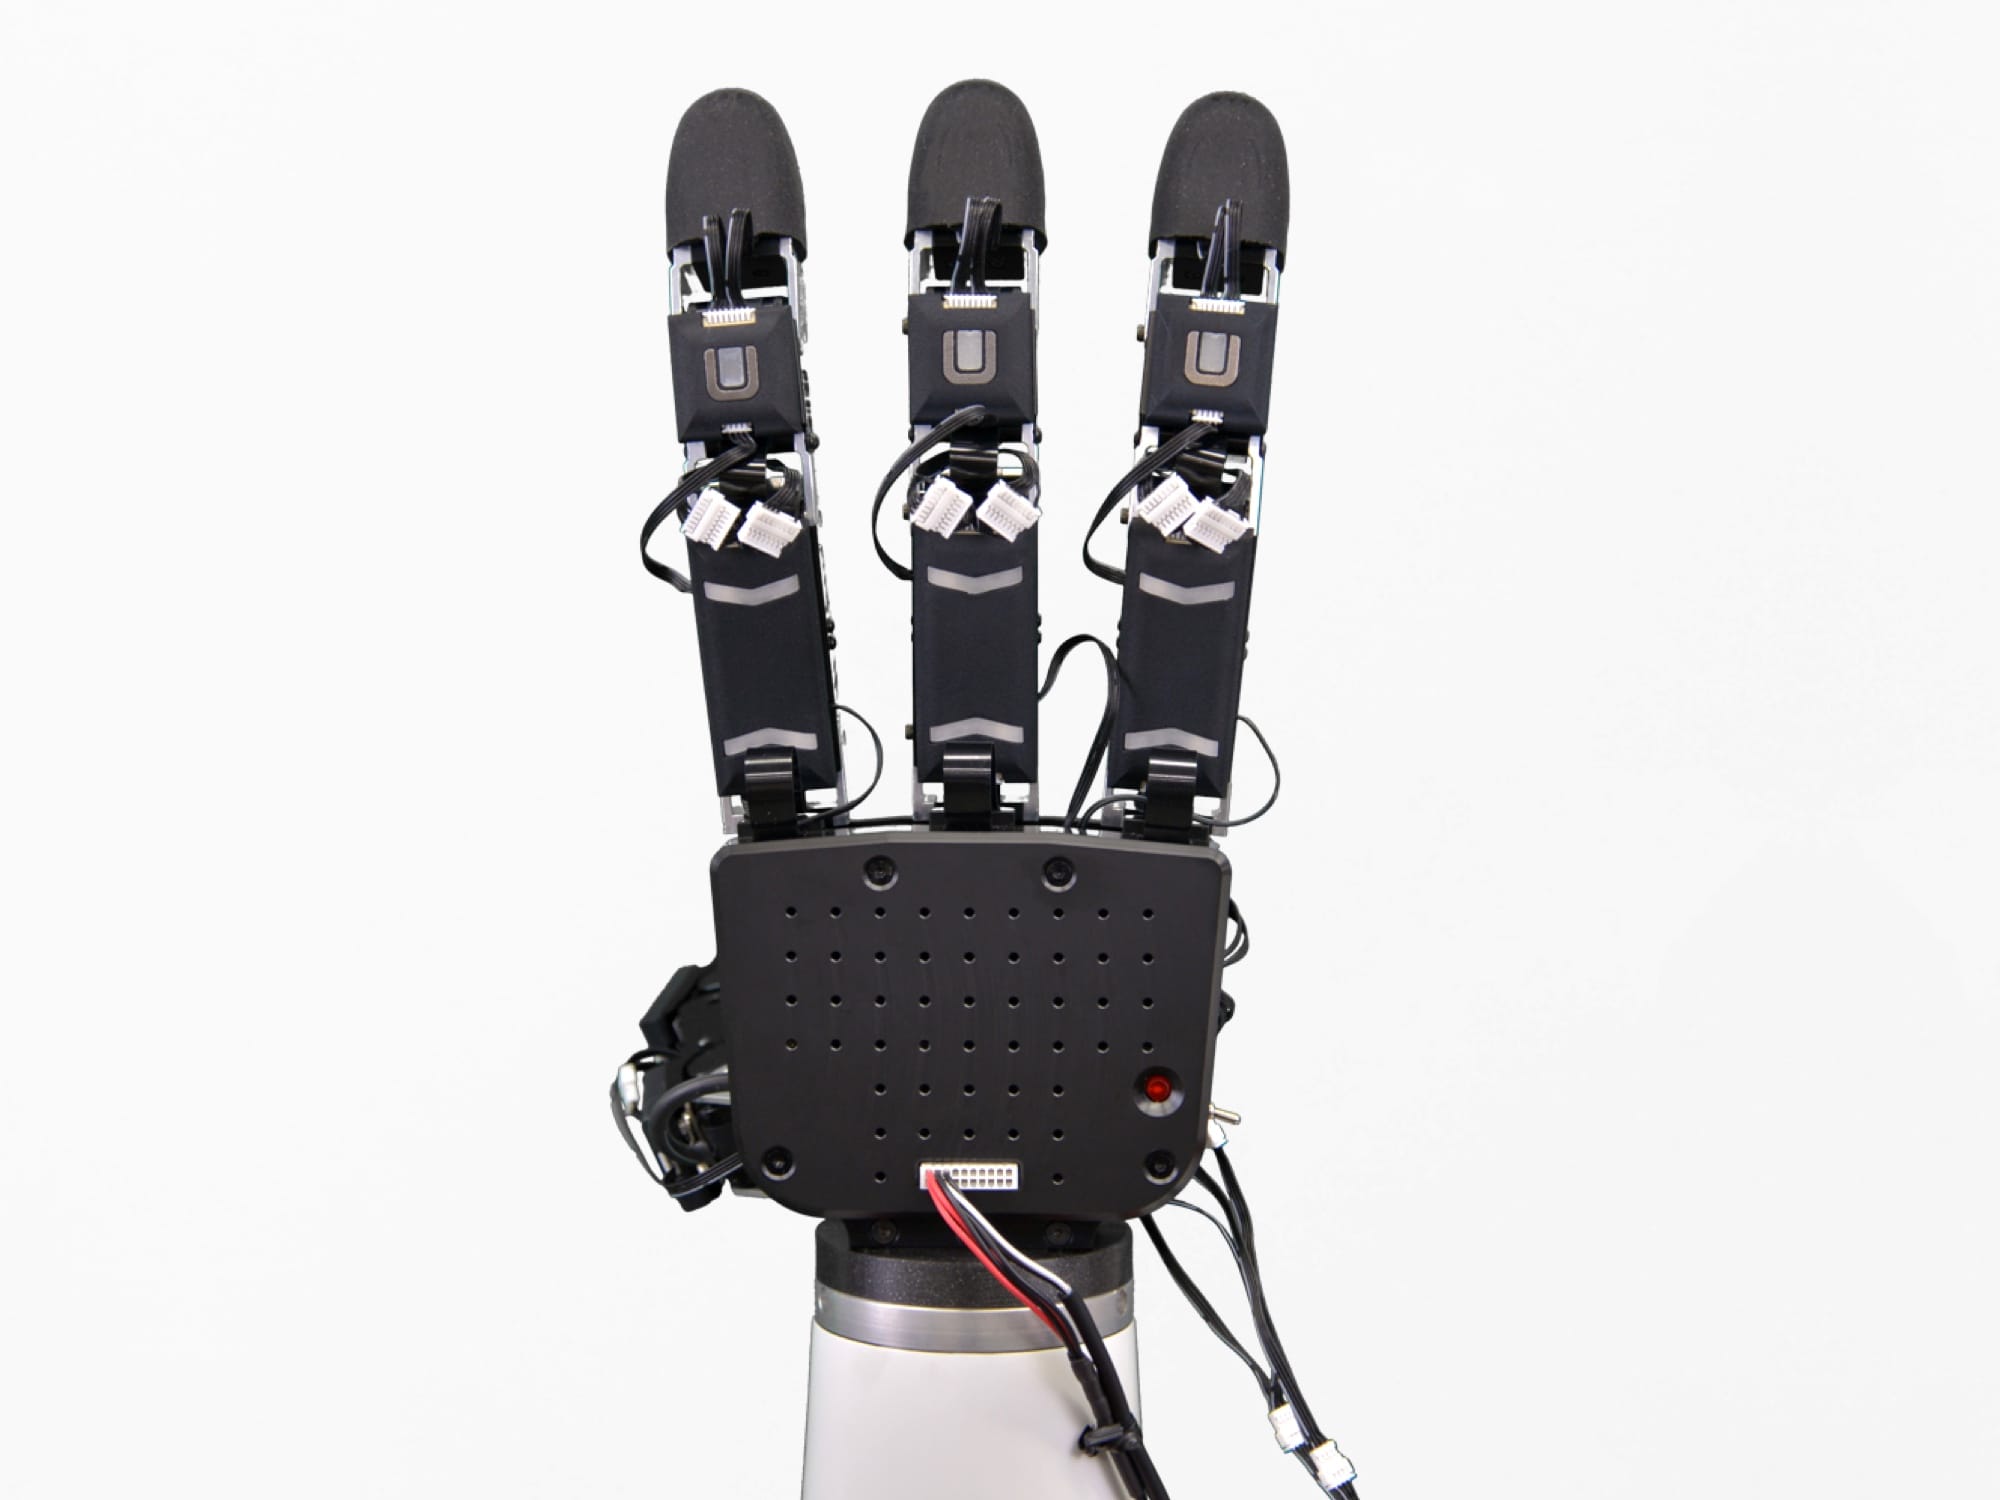
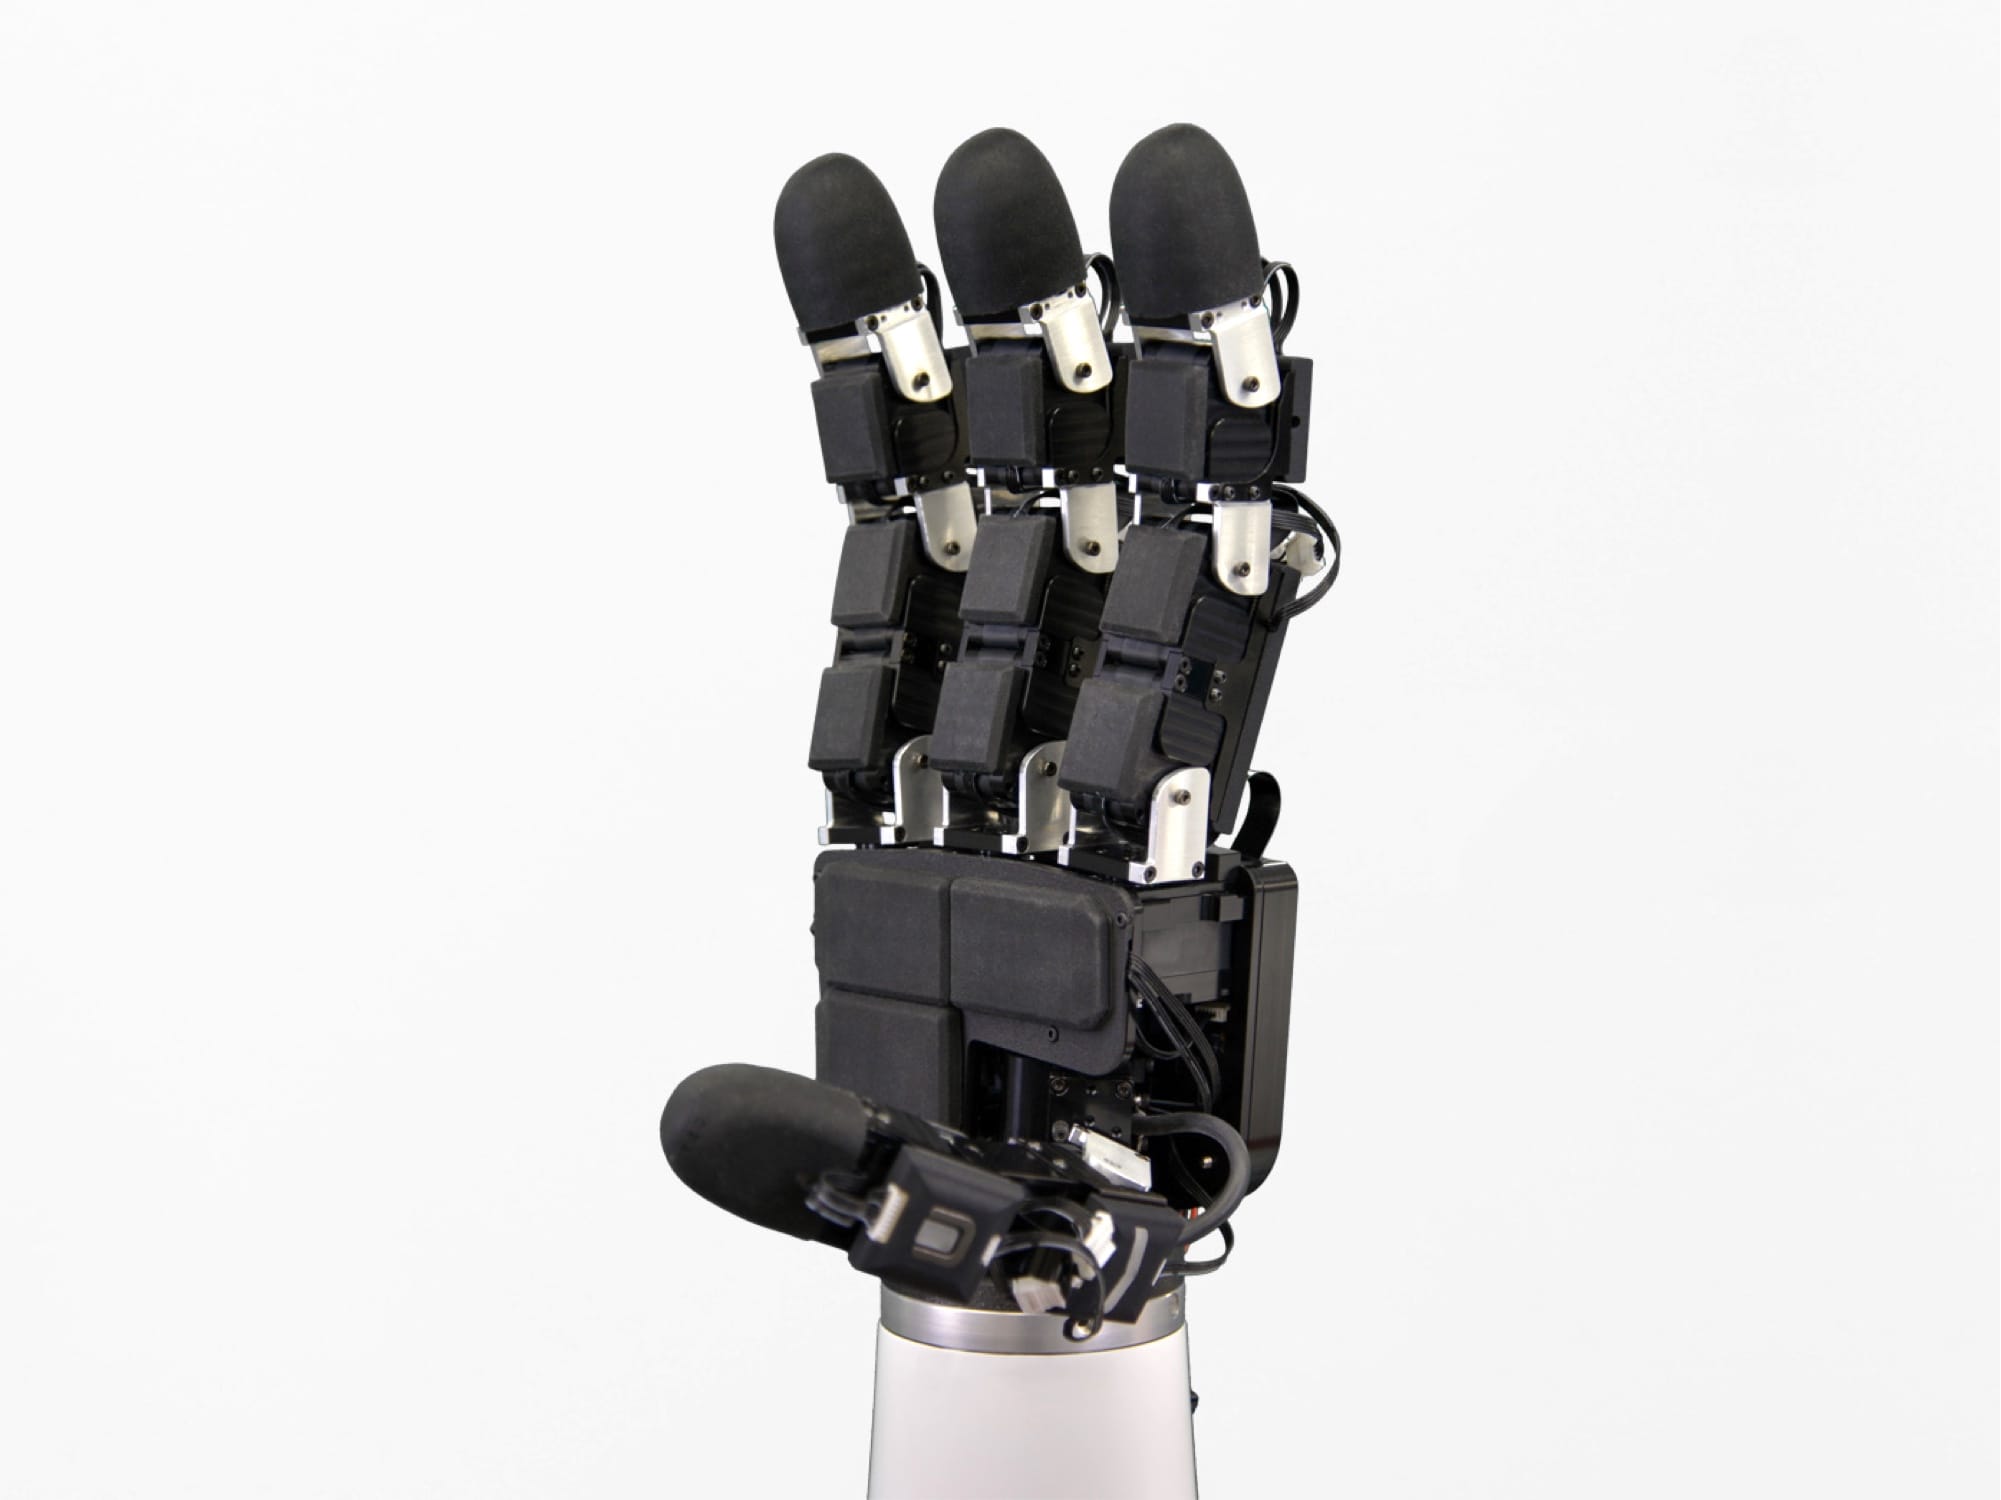
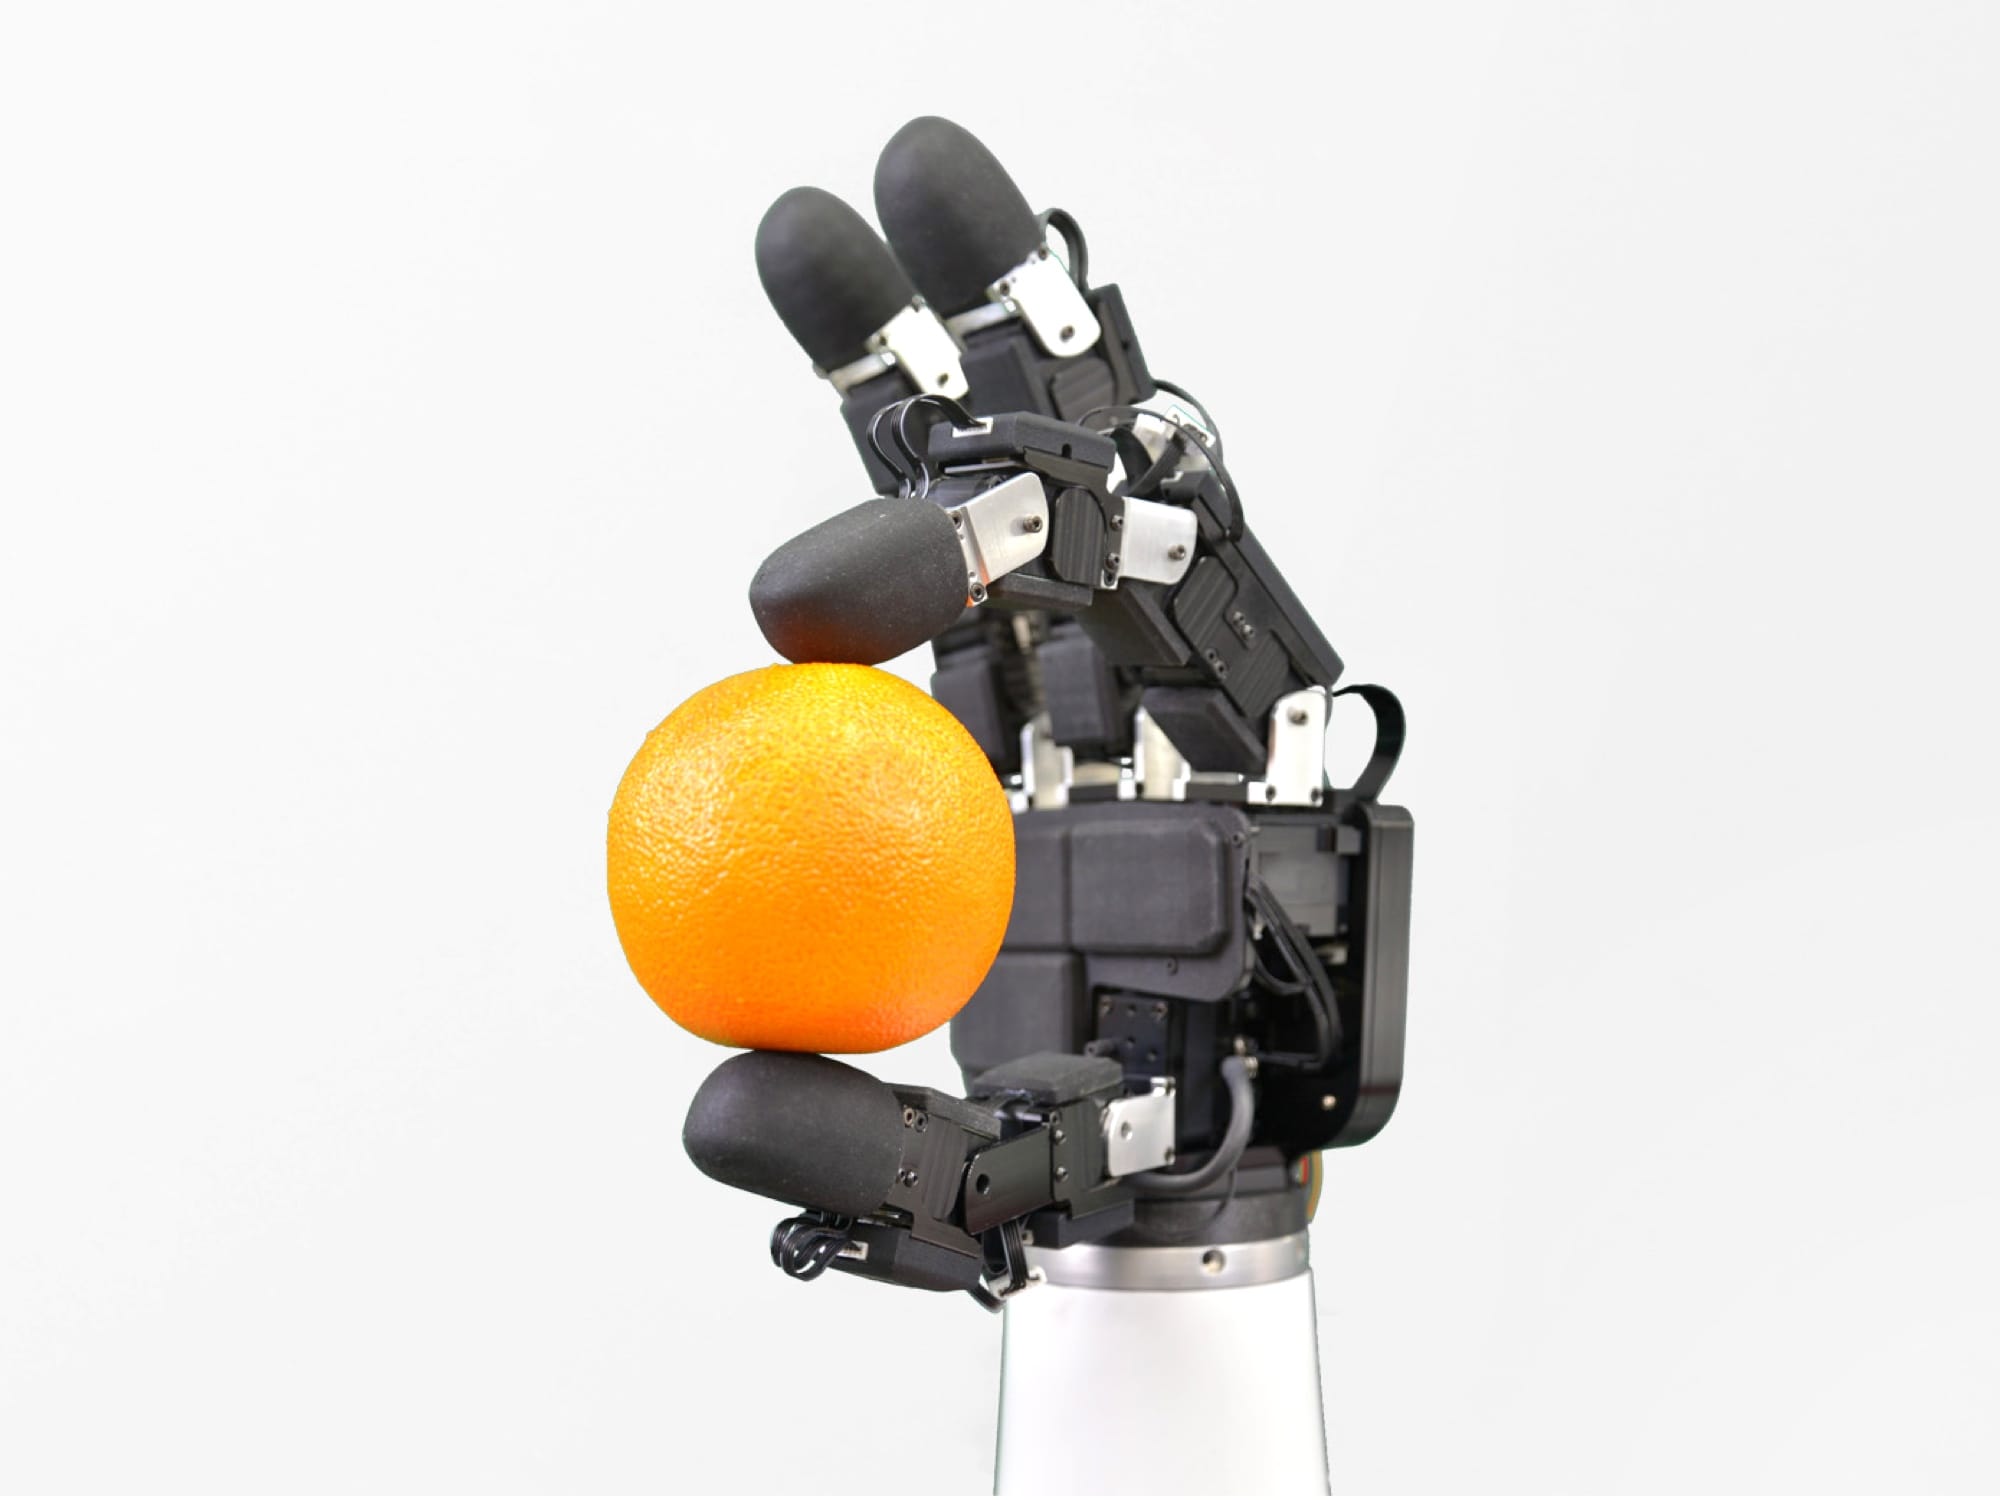
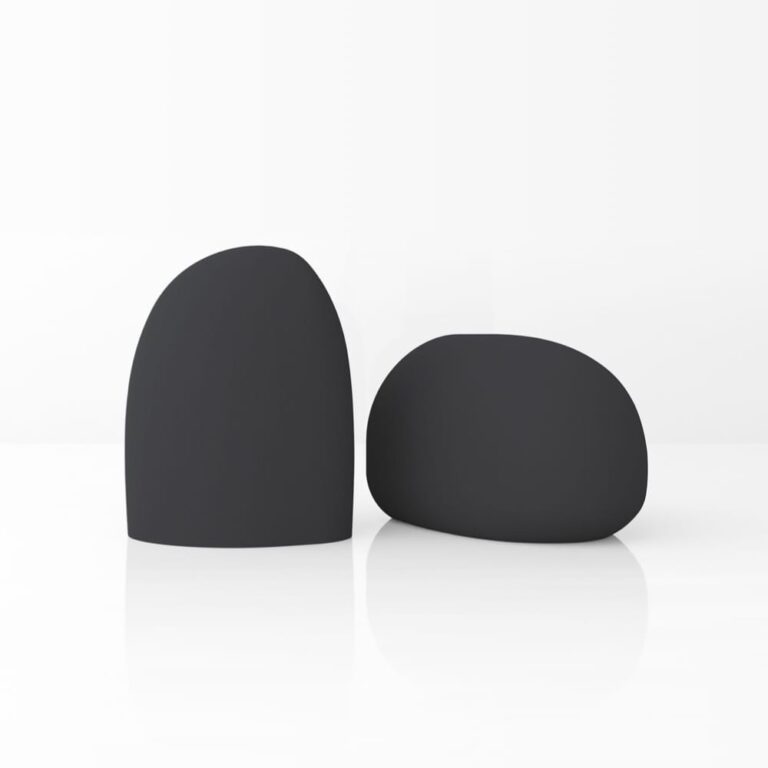
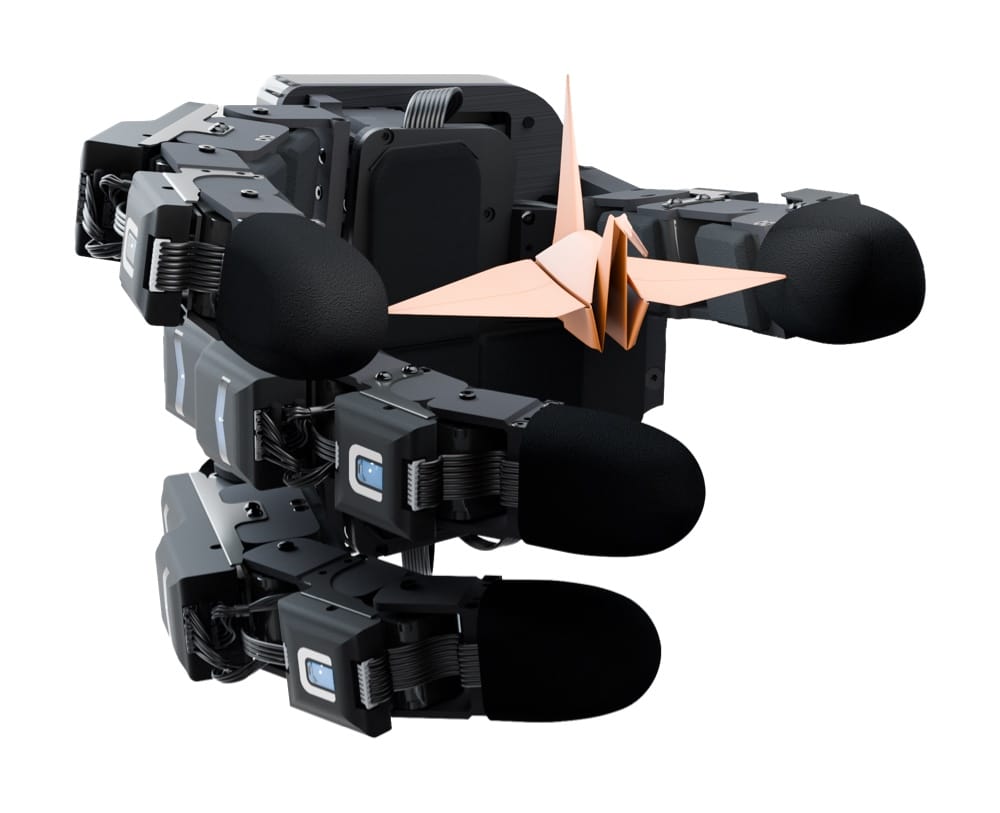
Wonik Robotics社製「Allegro Hand V4」専用設計の、センサーを全面に搭載したハンドで、指先の曲面型uSkinセンサーと、指節および手のひらの平面型センサーを組み合わせています。指先の曲面設計により、物体とのより自然な接触が実現し、表面層は取り替えができるため、長期的な使用も可能。マイクロコントローラーは保護材でカプセル化されており、指の背面および手のひらの内側に実装されています。本製品には必要な部品がすべて含まれており、指先は簡単に取り付ることができます(指節と手のひらへの取り付けには特別な工程が必要)。ハンドのどの部分にセンサーを配置するかは自由に選択できます。配線は、各指につき4芯ケーブル1本、ハンド全体では2本のケーブル(CANバスケーブル2本)のみが必要です。
仕様
センサータイプ
uSkin ALHA(指先)、uSkin Patch(指節および手のひら)
指先あたりのセンシングポイント数
30
指節あたりのセンシングポイント数
16
手のひらのセンシングポイント数
72
総センシングポイント数
指先4箇所 × 30 + 指節11箇所 × 16 + 手のひら72箇所 = 368
センシングポイントあたりの計測項目
4(3軸の接触および内部温度)
総計測項目数
368 × 4 = 1,472
指先の最大センシング周波数
275 Hz(指節および手のひらは設定により最大450 Hz)
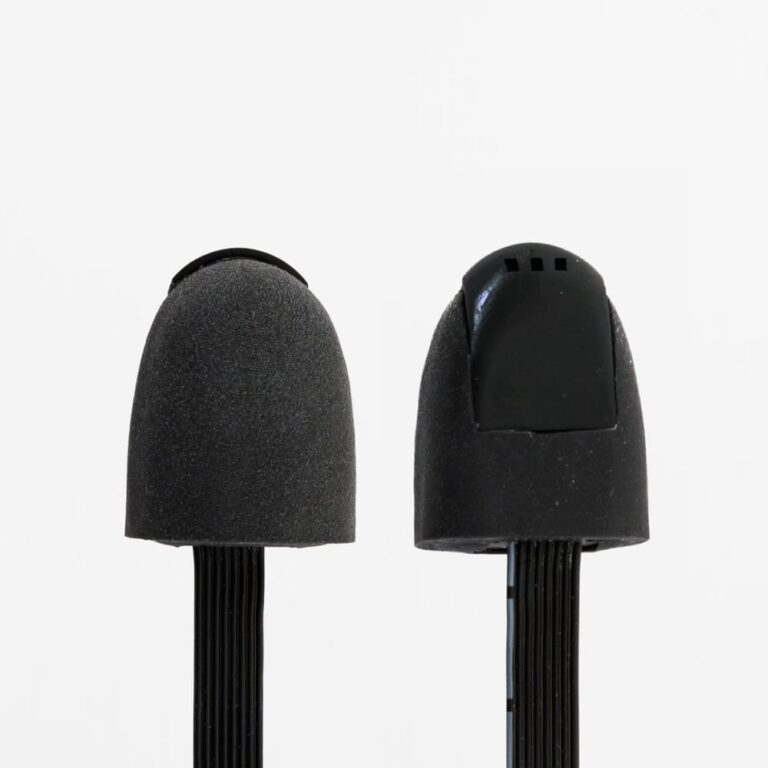
センサーはuAiソフトウェアと直接接続し、可視化・校正・補正を実現。用途を問わず、一貫性のある触覚データを提供します。
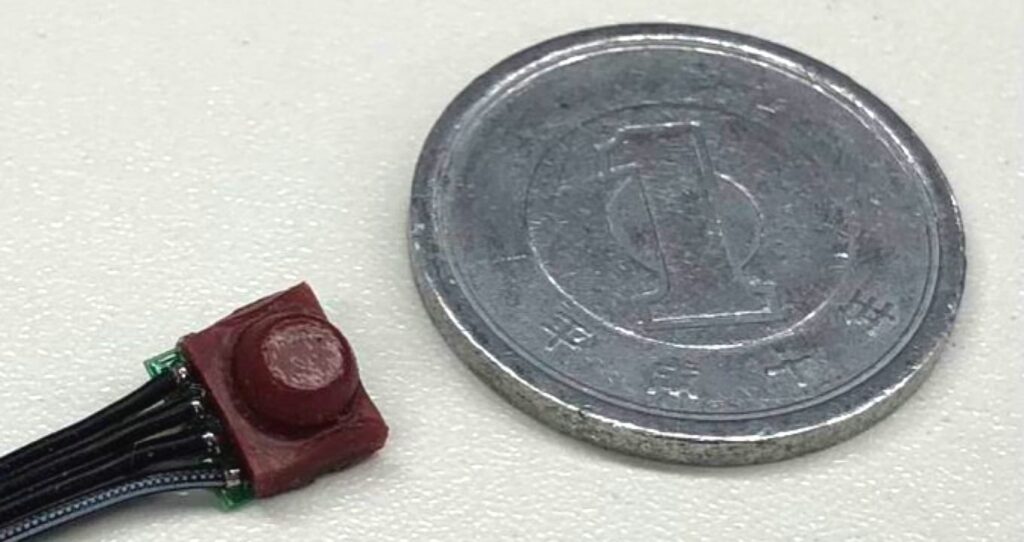
コンパクトなセンシングポイント

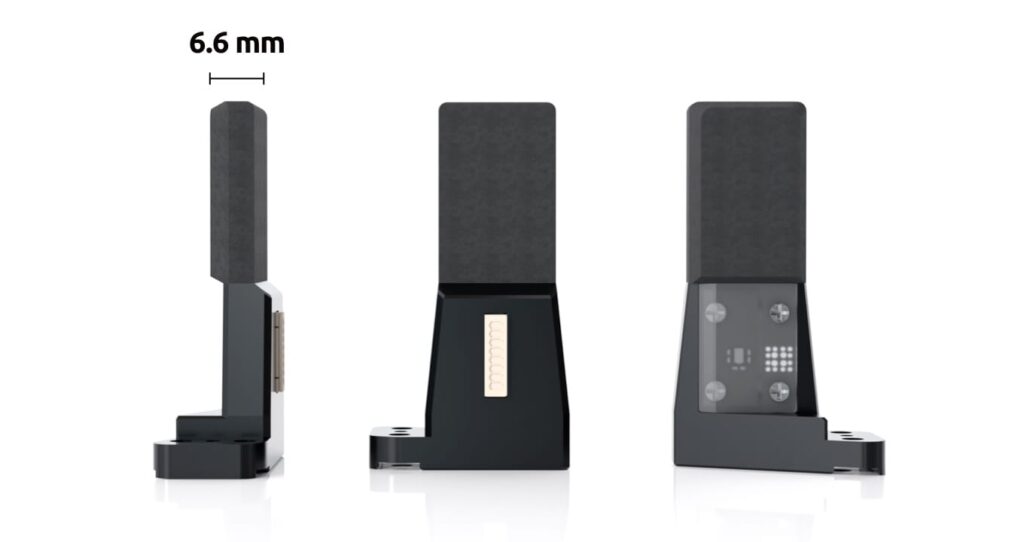
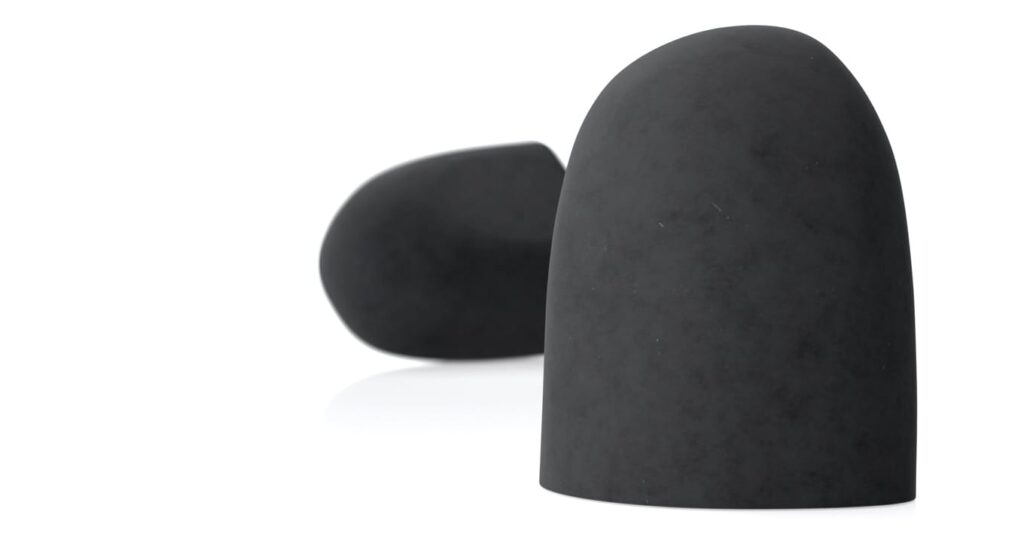
分散型3軸センシング
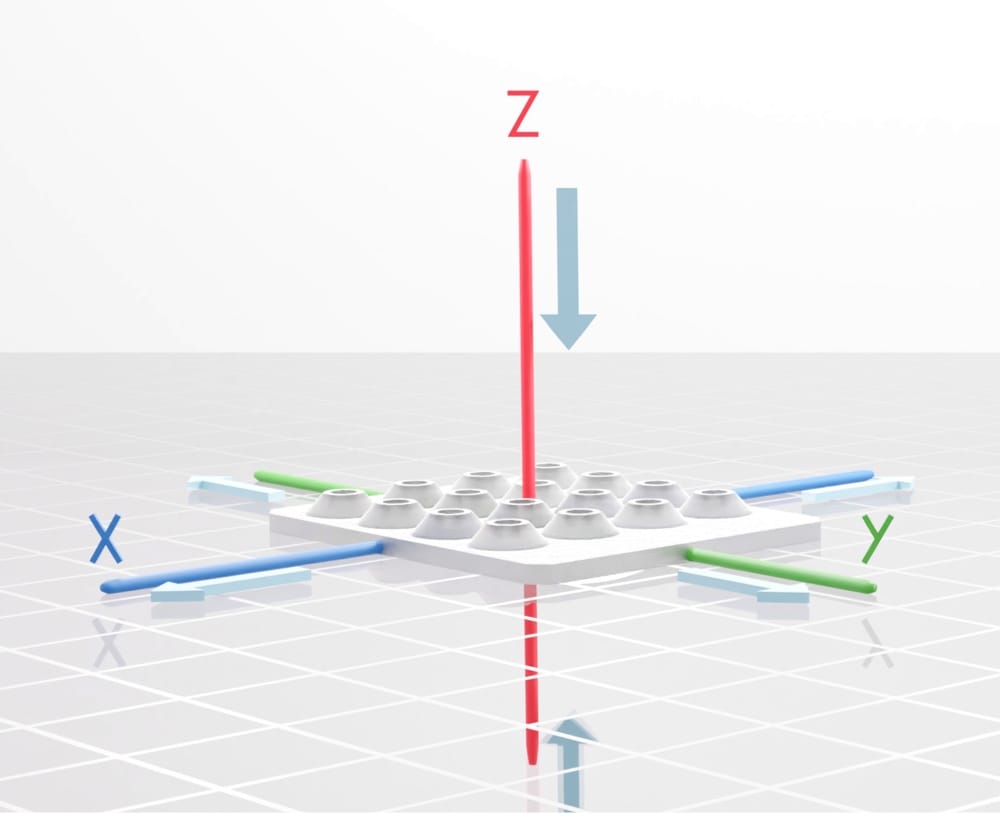
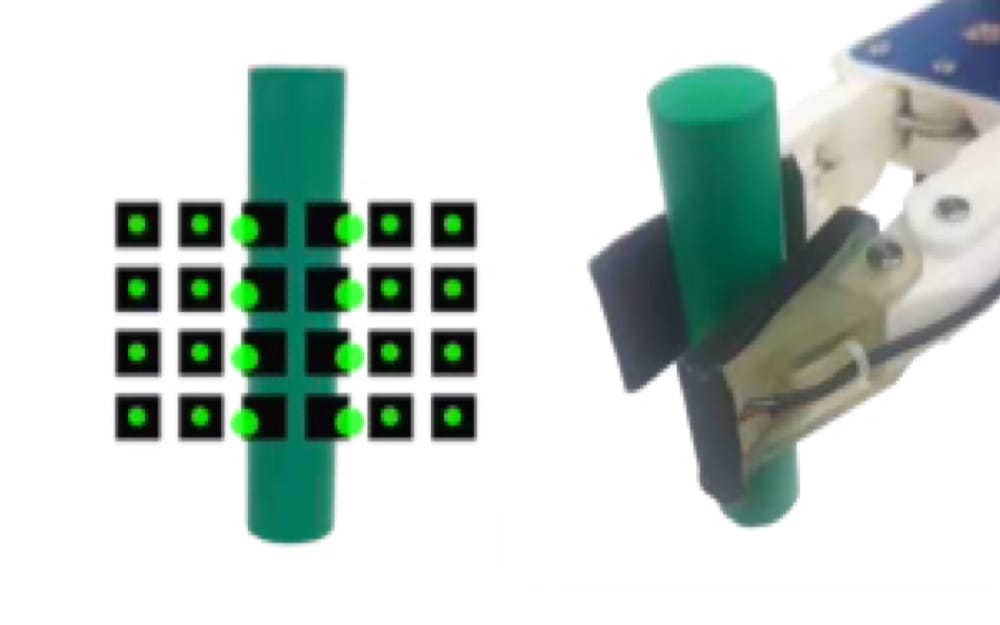
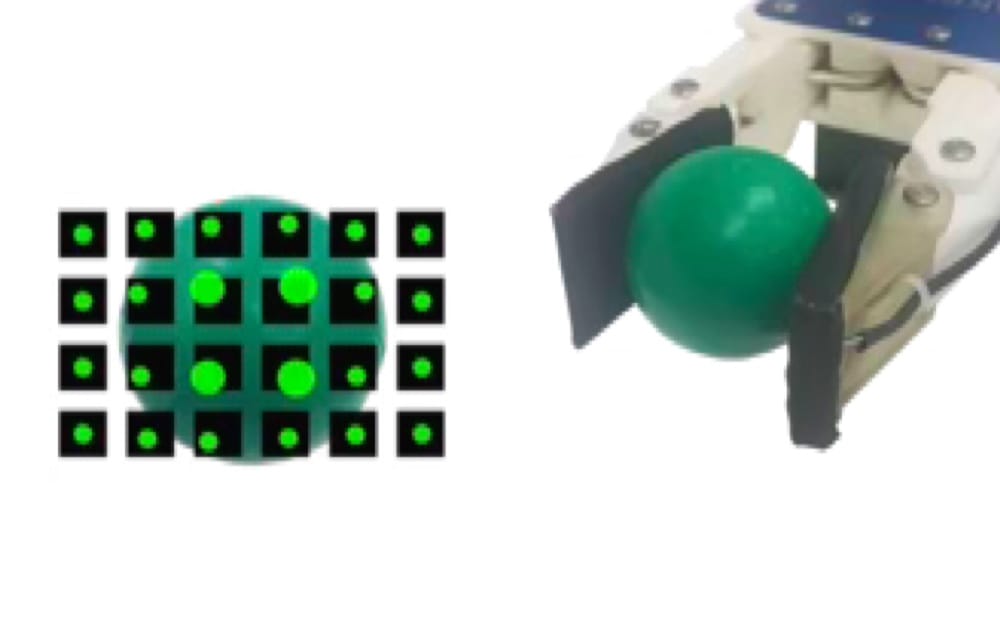
優れた感度:分解能0.1グラム重
ソフト&高耐久
省配線&高速サンプリング: 500 Hz
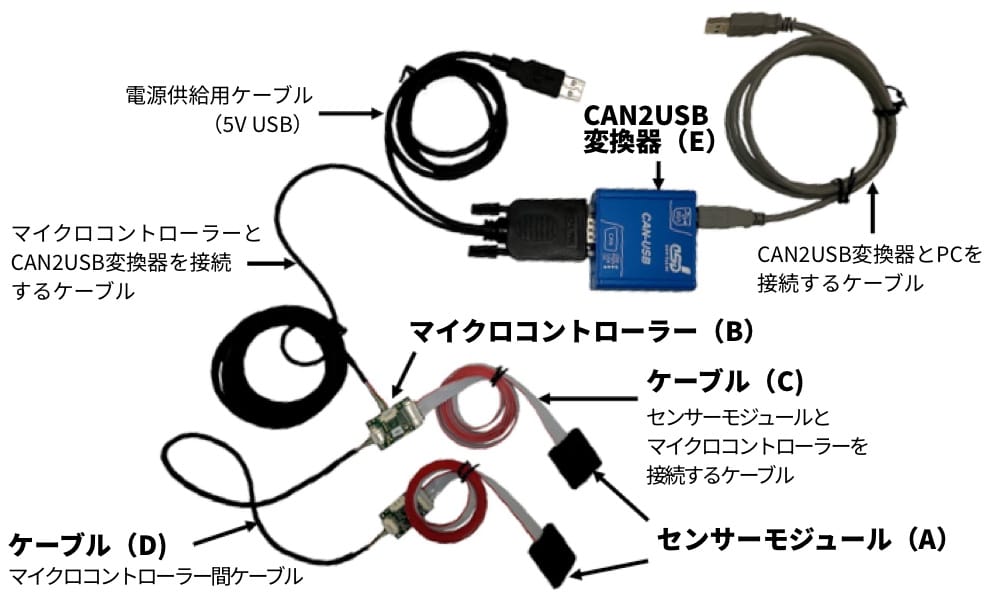
容易なインテグレーションと使用
ニュートン単位での校正
温度および磁気補正
uAiソフトウェアで、触覚データを処理・可視化・解析
uSkinセンサーが取得した触覚データを処理するための、XELAのソフトウェアプラットフォームです。